Graphes 08 : Arbres couvrants, Kruskal, Prim et union-find
Graphes 08 : Arbres couvrants, Kruskal, Prim et union-find
Relier tous les bâtiments d'un campus demande de choisir des câbles, pas une tournée de véhicule. Chaque liaison installée coûte une somme fixe. On cherche à rendre tous les bâtiments accessibles les uns depuis les autres en minimisant la facture totale. Kruskal et Prim résolvent ce problème par deux constructions différentes. Leur comparaison montre pourquoi une règle de choix doit toujours être accompagnée d'un argument de correction.
Minimiser l’installation et minimiser les trajets sont deux objectifs.
1. Définir l'objet que l'on optimise
Arbre couvrant minimal. Dans un graphe non orienté connexe pondéré, un arbre couvrant conserve tous les sommets, reste connexe et ne contient aucun cycle. Un arbre couvrant minimal minimise la somme des poids de ses arêtes. Sur n sommets, un arbre possède n − 1 arêtes.
L'absence de cycle évite les liaisons redondantes dans la solution demandée. Cela ne veut pas dire qu'un réseau réel devrait toujours être un arbre : la résistance aux pannes peut justifier des liaisons de secours. Le problème mathématique minimise ici le coût sans imposer cette redondance. Ajouter une contrainte de disponibilité modifierait la question.
Les poids peuvent être négatifs pour ces algorithmes ; la sélection reste un ensemble fini d'arêtes sans répétition. Si le graphe n'est pas connexe, aucun arbre ne peut couvrir tous les sommets. On obtient alors une forêt couvrante minimale, avec un arbre par composante. Il faut annoncer cette différence au lieu d'appeler la forêt un arbre unique.
2. Ne pas confondre installation et trajets minimaux
Arbre des plus courts chemins. Pour une source donnée, les parents d'un algorithme de distances peuvent former un arbre qui préserve les distances minimales depuis cette source. Son objectif porte sur les trajets depuis la source, et non sur la somme des arêtes installées.
Prenons un triangle avec AB de poids 2, AC de poids 2 et BC de poids 1. L'arbre des plus courts chemins depuis A utilise AB et AC, de coût total 4. Un arbre couvrant minimal utilise BC et AB, de coût total 3. Dans ce dernier, atteindre C depuis A coûte 3 au lieu de 2. Réduire la facture globale peut donc allonger certains trajets.
Sur notre réseau principal, les deux constructions se trouvent coïncider : c'est une propriété de cet exemple, pas un théorème général. Le triangle évite d'apprendre une fausse équivalence à partir d'un seul dessin. Pour comparer deux algorithmes, il faut commencer par vérifier qu'ils optimisent le même objet.
3. Kruskal : trier puis relier des groupes différents
Composantes provisoires. Pendant Kruskal, les arêtes retenues forment une forêt. Deux sommets sont dans le même groupe s'ils sont déjà reliés par cette forêt. Ajouter une arête entre deux sommets du même groupe créerait un cycle.
Trier les arêtes par poids croissant
Créer un groupe séparé pour chaque sommet
Pour chaque arête (u, v, poids) dans cet ordre :
    Si u et v appartiennent à des groupes différents :
        retenir l'arête
        réunir les deux groupes
    Si n − 1 arêtes ont été retenues : arrêter
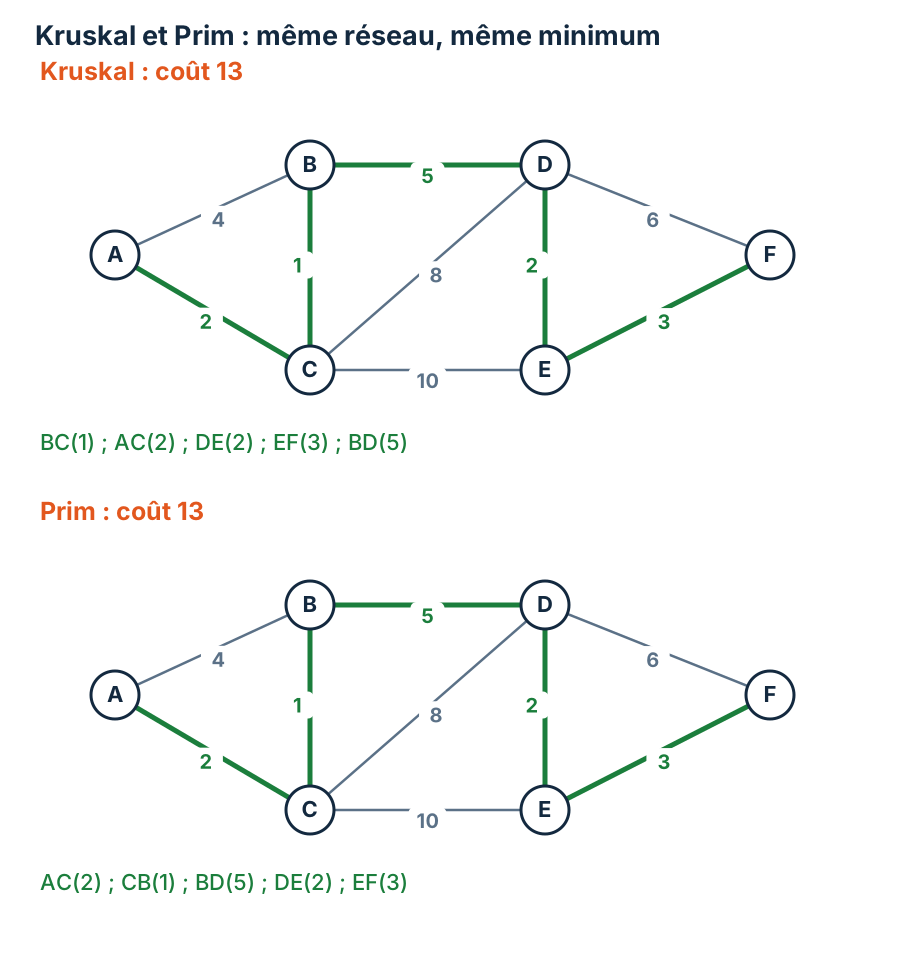
Sur notre réseau, les premières arêtes retenues sont BC de poids 1, AC de poids 2, DE de poids 2 et EF de poids 3. AB de poids 4 est refusée : A et B sont déjà reliés par A–C–B. BD de poids 5 réunit ensuite les deux groupes restants. Le coût final vaut 13.
Les ordres diffèrent mais les coûts minimaux concordent. Cliquer pour agrandir.
Kruskal, arrêt après cinq choix
Arête
Poids
Décision
Coût cumulé
BC
1
retenue
1
AC
2
retenue
3
DE
2
retenue
5
EF
3
retenue
8
AB
4
cycle : refusée
8
BD
5
retenue
13
Les égalités de poids sont départagées par les étiquettes pour stabiliser la trace. D'autres choix peuvent donner un autre arbre minimal si plusieurs solutions existent. L'égalité des coûts optimaux importe davantage que l'identité de toutes les arêtes. On peut arrêter dès que n − 1 arêtes sont acceptées, puisque la forêt est alors devenue un arbre.
4. Union-find : tester les groupes efficacement
Union-find. Cette structure maintient des ensembles disjoints. L'opération trouver renvoie un représentant de l'ensemble d'un sommet. L'opération réunir fusionne deux ensembles. Deux sommets appartiennent au même groupe lorsque leurs représentants sont identiques. Un coût amorti borne le coût moyen par opération sur une séquence entière, sans supposer des données aléatoires. Une opération particulière peut coûter davantage que cette moyenne.
Une implantation représente chaque ensemble par un arbre de parents. Le représentant est une racine dont le parent est elle-même. Ces parents sont internes à la structure : ils ne décrivent pas nécessairement les arêtes retenues dans le réseau. Les confondre produirait un dessin d'arbre couvrant incorrect.
La réunion par taille accroche le plus petit arbre de représentants sous le plus grand. La compression de chemin rapproche les sommets visités de leur racine lors d'une recherche. Ensemble, ces techniques donnent un coût amorti très faible, exprimé par la fonction inverse d'Ackermann α(n). Cela ne rend pas Kruskal entièrement constant : le tri des arêtes reste généralement dominant.
Avec une liste d'arêtes, Kruskal coûte O(m log m) pour le tri, plus O(m α(n)) pour les opérations de groupes et O(n) d'initialisation. La structure union-find utilise O(n) de mémoire ; les arêtes et leur ordre de tri doivent aussi être stockés. Sur un graphe simple, la borne de tri est couramment écrite O(m log n).
5. Prim : agrandir un seul arbre
Frontière de Prim. Prim maintient un ensemble de sommets déjà reliés. Sa frontière contient les arêtes ayant exactement une extrémité dans cet ensemble. Il choisit la moins coûteuse pour ajouter un nouveau sommet.
Depuis A, Prim retient AC de poids 2, puis CB de poids 1, BD de poids 5, DE de poids 2 et EF de poids 3. Le total vaut encore 13. Contrairement à Kruskal, il ne trie pas toutes les arêtes pour fusionner des groupes dispersés : il étend un arbre unique depuis son point de départ.
Un tas binaire peut maintenir le meilleur coût d'accès à chaque sommet extérieur. Avec des listes d'adjacence et une gestion directe des priorités, le coût est O((n + m) log n), avec O(n) de mémoire auxiliaire. Avec une matrice et une sélection linéaire, une version simple coûte O(n²). Comme pour Dijkstra, il faut préciser la structure de priorité utilisée.
La clé de Prim est le poids d'une seule arête qui rattache le sommet à l'arbre. La clé de Dijkstra est le coût total d'un trajet depuis une source. Les deux pseudo-codes peuvent sembler proches, mais remplacer l'une de ces quantités par l'autre change complètement le problème résolu.
6. Justifier le choix par une coupe
Coupe et échange. Une coupe partage les sommets en deux groupes. Une arête traverse la coupe si ses extrémités sont dans des groupes différents. L'argument d'échange montre qu'une arête de poids minimal traversant une coupe appropriée peut appartenir à une solution optimale.
Considérons un arbre optimal qui n'utilise pas l'arête candidate. L'ajouter crée un cycle. Ce cycle traverse aussi la coupe par une autre arête. Remplacer cette autre arête par la candidate conserve la connexité et supprime le cycle. Puisque la candidate n'est pas plus lourde, le coût n'augmente pas. Il existe donc un arbre optimal compatible avec le choix.
Pour Prim, la coupe sépare l'arbre courant du reste. Pour Kruskal, elle peut isoler une composante de la forêt courante ; l'ordre des poids garantit un choix approprié entre composantes. Cet argument explique pourquoi les règles fonctionnent. Il ne suffit pas de constater que les premières arêtes paraissent bon marché.
Une vérification indépendante a également énuméré les 126 ensembles de 5 arêtes possibles dans notre réseau et testé ceux qui forment un arbre. Leur coût minimal est bien 13. Cette vérification exhaustive sert de contrôle sur le petit exemple ; elle ne remplace pas les algorithmes pour les grands réseaux.
À retenir. Un arbre couvrant minimal réduit le coût global des liaisons. Kruskal fusionne des composantes ; Prim agrandit un arbre. Union-find accélère les tests de cycle de Kruskal. La propriété des coupes justifie les choix. Un arbre de distances poursuit un autre objectif.
Arbre couvrant : n − 1 arêtes pour n sommets.
Exercices corrigés
Exercice 1 : Refuser une arête
Pourquoi Kruskal refuse-t-il AB de poids 4 ?
Voir le corrigéMasquer le corrigé
BC et AC relient déjà B à A par C. Ajouter AB fermerait le cycle A–B–C–A. L'arête est refusée même si son poids est inférieur à certaines arêtes encore disponibles : la contrainte d'absence de cycle compte autant que le prix.
Exercice 2 : Lire une clé de Prim
Après avoir relié A, C et B, pourquoi Prim peut-il choisir BD ?
Voir le corrigéMasquer le corrigé
BD traverse la frontière entre les sommets déjà reliés et le reste du réseau. Son poids 5 est inférieur aux autres possibilités de cette frontière. La clé considérée est le coût de l'arête, pas la distance totale depuis A.
Exercice 3 : Comparer les objectifs
Dans le triangle AB = 2, AC = 2, BC = 1, pourquoi l'arbre minimal ne préserve-t-il pas toutes les distances depuis A ?
Voir le corrigéMasquer le corrigé
L'arbre BC et AB coûte 3, mais impose A–B–C de coût 3 pour atteindre C. L'arc direct AC coûtait 2. Préserver les deux distances depuis A demanderait AB et AC, dont le coût global vaut 4.
Exercice 4 : Traiter une déconnexion
Que doit annoncer un programme de Kruskal si toutes les arêtes ont été examinées sans atteindre n − 1 choix ?
Voir le corrigéMasquer le corrigé
Le graphe est déconnecté. Les arêtes retenues forment une forêt couvrante minimale, pas un arbre couvrant unique. Il faut signaler cette situation et éventuellement présenter séparément les composantes, sans inventer une liaison absente.