Graphes 05 : Les plus courts chemins avec Dijkstra
Graphes 05 : Les plus courts chemins avec Dijkstra
Le trajet comportant le moins de relais n'est pas toujours le moins coûteux. Dans notre réseau, certaines petites liaisons permettent un détour avantageux. Dijkstra cherche le coût minimal depuis une source lorsque tous les poids sont positifs ou nuls. Son idée consiste à confirmer progressivement les distances, en expliquant pourquoi aucune route encore inconnue ne pourra les améliorer.
La finalisation exige des poids non négatifs.
1. Définir la relaxation
Distance provisoire et relaxation. Une distance provisoire d[v] est le coût du meilleur trajet actuellement connu vers v. Relaxer une liaison u → v consiste à comparer d[v] à d[u] + poids(u, v), puis à remplacer d[v] si ce passage par u est meilleur. Le parent de v devient alors u.
Au départ, la source A vaut zéro et les autres sommets valent l'infini. L'infini signifie « aucun trajet connu », pas « trajet très cher ». Chaque valeur finie provient d'un parcours réellement découvert. Une relaxation améliore donc une solution existante ; elle ne devine jamais une distance sans liaison pour la justifier.
Dans un graphe non orienté, on peut envisager chaque arête dans les deux sens. Dans un graphe orienté, seules les sorties de u sont candidates. La même formule sert dans les deux cas, mais l'ensemble des déplacements autorisés change. Il faut également conserver le parent au moment de l'amélioration, et non seulement lors de la première découverte comme dans BFS.
Si d[u] est fini et d[u] + poids(u, v) < d[v], alors mettre à jour d[v] et parent[v].
2. Choisir le sommet à confirmer
Finalisation et file de priorité. Finaliser un sommet signifie prouver que sa distance est désormais minimale. Une file de priorité retire l'élément ayant la plus petite clé ; ici, cette clé est la distance provisoire. Elle diffère de la file ordinaire de BFS, qui respecte l'ordre d'arrivée.
Dijkstra choisit toujours le sommet non finalisé dont la distance provisoire est la plus petite. Il finalise ce sommet puis examine ses sorties. La propriété essentielle porte sur les poids : ils doivent tous être positifs ou nuls. Elle garantit qu'un détour ajouté plus tard ne fera pas baisser le coût d'un trajet déjà confirmé.
d[source] ← 0 ; toutes les autres distances ← infini
Insérer (0, source) dans la file de priorité
Tant que la file n'est pas vide :
    (clé, u) ← retirer le minimum
    Si clé ne correspond plus à d[u] : ignorer cette entrée
    Si u est déjà finalisé : continuer
    finaliser u
    Pour chaque sortie (u, v, poids) :
        Si v n'est pas finalisé et d[u] + poids < d[v] :
            améliorer d[v] ; parent[v] ← u
            insérer (d[v], v)
Une amélioration peut laisser une ancienne entrée dans la file. Le test de la clé élimine ces entrées périmées. Une autre implantation modifie directement la priorité de l'entrée existante. Les deux approches reposent sur le même raisonnement, mais leurs besoins en mémoire et les détails de leur complexité ne sont pas identiques.
3. Suivre toutes les améliorations sur le réseau
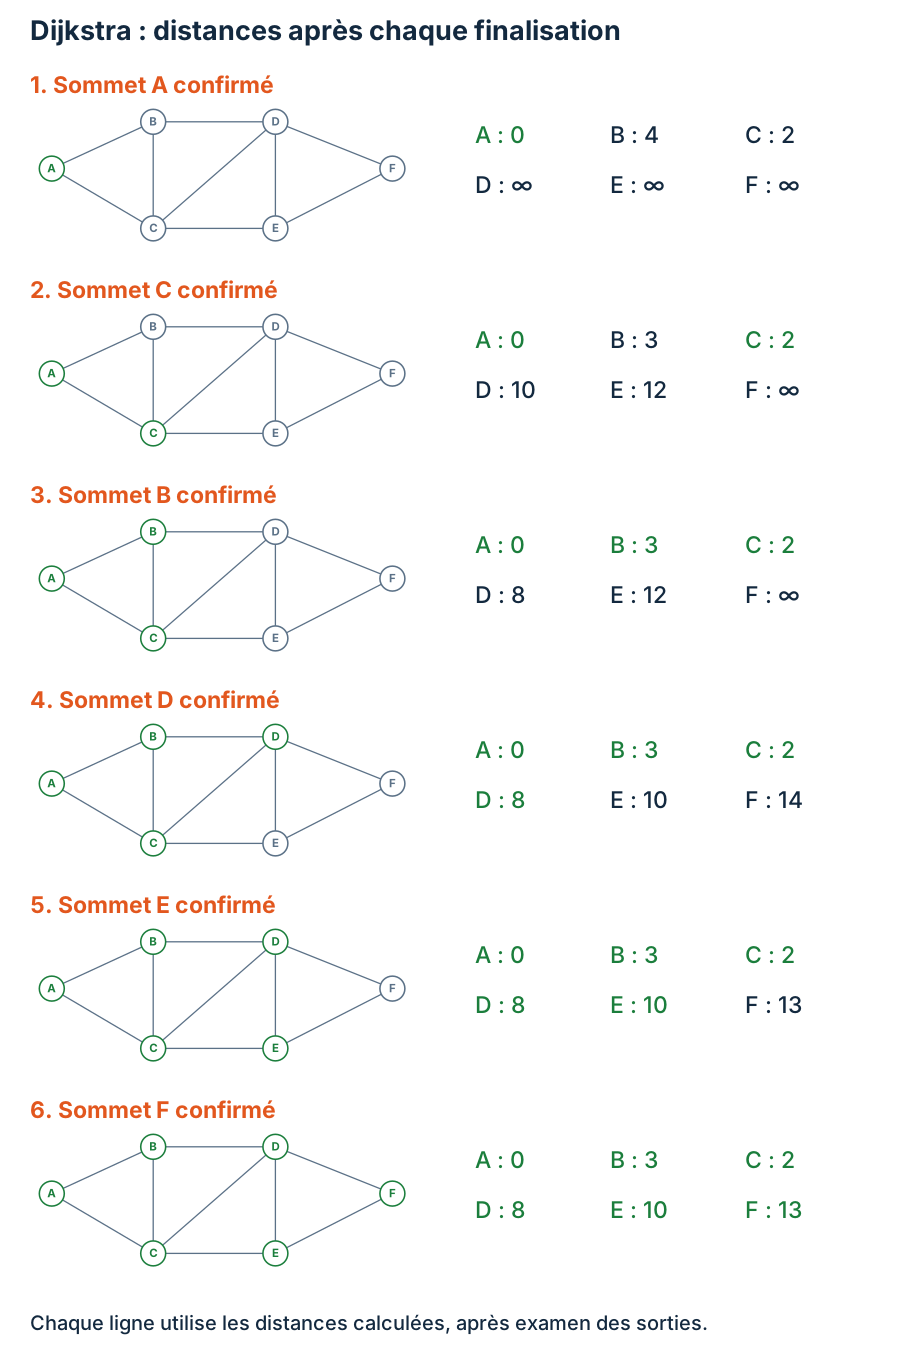
A est finalisé en premier. Ses sorties donnent B à 4 et C à 2. C devient donc le prochain sommet traité. Le passage A–C–B améliore B à 3 ; C propose aussi D à 10 et E à 12. La découverte initiale de B n'était pas une confirmation : elle devait pouvoir être améliorée.
Les distances sont celles obtenues après les relaxations. Cliquer pour agrandir.
Distances après relaxation des sorties
Sommet finalisé
A
B
C
D
E
F
A
0
4
2
∞
∞
∞
C
0
3
2
10
12
∞
B
0
3
2
8
12
∞
D
0
3
2
8
10
14
E
0
3
2
8
10
13
F
0
3
2
8
10
13
B est ensuite finalisé à 3 et améliore D à 8. D abaisse E à 10 et propose F à 14. E améliore finalement F à 13. L'ordre des finalisations est A, C, B, D, E, F. Les lignes du tableau montrent les distances après examen des sorties du sommet indiqué, pas avant son traitement.
Les parents finaux sont C depuis A, B depuis C, D depuis B, E depuis D et F depuis E. En remontant depuis F, on reconstruit A–C–B–D–E–F. Son coût vaut 2 + 1 + 5 + 2 + 3 = 13. Ce trajet est plus long en nombre d'arêtes que celui trouvé par BFS, mais moins coûteux.
4. Pourquoi la finalisation est sûre
Invariant de Dijkstra. Chaque sommet finalisé possède déjà sa vraie distance minimale. Pour chaque sommet restant, la distance provisoire est le coût d'un trajet connu dont les étapes déjà exploitées passent par les sommets finalisés.
Supposons que u, choisi au minimum, possède encore une route moins chère. Sur cette route, considérons le premier sommet non finalisé et son prédécesseur déjà finalisé. Lorsque ce prédécesseur a été traité, sa sortie a proposé un coût au premier sommet encore inconnu. Ce coût ne dépasse pas celui du trajet complet, puisque les poids restants sont non négatifs.
La file aurait donc contenu une distance plus petite que celle de u, contredisant le choix du minimum. Aucune route moins chère ne peut exister. C'est le rôle exact de l'hypothèse sur les poids : elle empêche la suite du trajet de diminuer un coût déjà accumulé.
Les égalités ne posent pas de problème de distance. Plusieurs sommets peuvent avoir la même priorité et plusieurs chemins minimaux peuvent exister. Notre convention alphabétique rend les traces stables. On ne change le parent que pour une amélioration stricte, afin de conserver une reconstruction simple, notamment en présence de liaisons de poids nul.
5. Voir précisément l'échec avec un poids négatif
Contre-exemple. Un contre-exemple est une donnée qui invalide une affirmation générale. Ici, nous testons la version classique de Dijkstra qui fige les sommets finalisés. Autoriser ensuite leur réouverture constituerait un autre comportement et demanderait une nouvelle analyse.
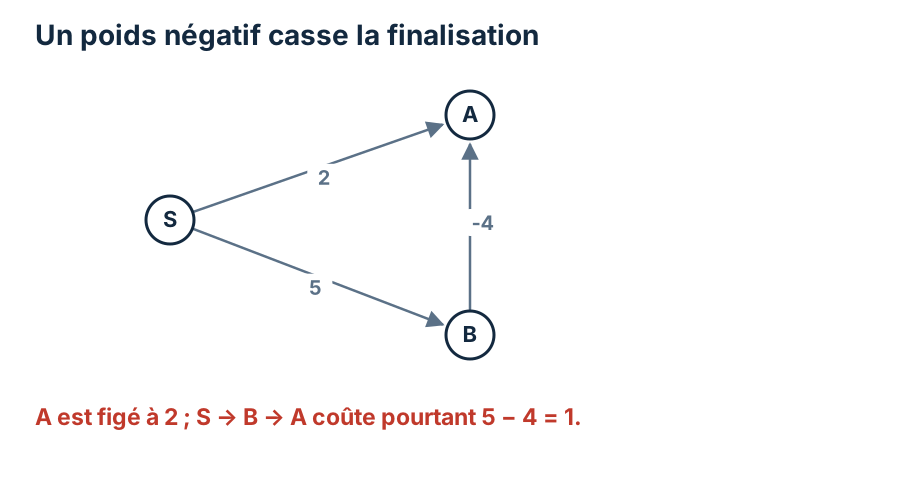
Considérons les arcs S → A de poids 2, S → B de poids 5 et B → A de poids −4. Depuis S, Dijkstra propose A à 2 et B à 5. Il finalise A avant B. Lorsque B est traité, le trajet S–B–A coûterait 1, mais A est déjà figé : la version étudiée conserve donc à tort la valeur 2.
Le test utilise la version classique sans réouverture. Cliquer pour agrandir.
Ce graphe ne contient pourtant aucun cycle. Le problème n'est pas une boucle infinie ; c'est la preuve de finalisation qui ne fonctionne plus. Bellman-Ford trouvera correctement la valeur 1. Certaines variantes de files qui rouvrent les sommets peuvent obtenir la bonne réponse sur cet exemple, mais cela ne restaure ni la preuve ni les garanties de Dijkstra classique.
6. Complexité et utilisation correcte
Tas binaire. C’est une organisation arborescente d’une file de priorité qui garde le minimum à sa racine. Insérer ou retirer une entrée demande un nombre logarithmique de déplacements. Une opération de diminution de clé améliore directement la priorité d’une entrée existante.
Avec une sélection linéaire du minimum et une matrice, l'algorithme coûte O(n²). Avec des listes d'adjacence et un tas binaire permettant de diminuer une priorité, le coût devient O((n + m) log n), et la mémoire auxiliaire O(n). Le stockage du graphe reste à compter séparément.
Avec l'approche qui insère une nouvelle entrée à chaque amélioration, la file peut contenir O(m) entrées ; on obtient une borne O(n + m log(m + 1)) et une mémoire auxiliaire O(n + m). Pour un graphe simple, on emploie souvent la borne usuelle en log n. Annoncer le type de file évite de promettre une économie mémoire que l'implantation ne réalise pas.
On peut arrêter lorsqu'une cible est finalisée, pas lorsqu'elle est simplement découverte. Les sommets encore à l'infini après épuisement de la file sont inaccessibles. Pour les calculs machine, il faut aussi éviter le débordement lors d'une addition et rejeter les valeurs invalides. Des unités cohérentes et un contrôle préalable des poids font partie du contrat d'entrée.
À retenir. Dijkstra améliore des distances provisoires puis confirme le minimum restant. Il exige des poids non négatifs. Une découverte n'est pas une finalisation. Les parents changent lors des améliorations. Le choix de la représentation et de la file détermine les coûts réels.
Exercices corrigés
Exercice 1 : Effectuer une relaxation
C est finalisé avec d[C] = 2. Le poids CB vaut 1 et B était à 4. Que change l'algorithme ?
Voir le corrigéMasquer le corrigé
Le passage par C coûte 2 + 1 = 3, inférieur à 4. On met d[B] à 3 et parent[B] à C, puis on actualise sa priorité. B n'étant pas finalisé, cette amélioration est autorisée.
Exercice 2 : Lire la fin de la trace
Pourquoi F passe-t-il de 14 à 13 après le traitement de E ?
Voir le corrigéMasquer le corrigé
D avait proposé 8 + 6 = 14 par DF. E possède ensuite la distance 10 et EF vaut 3. Le passage par E coûte 13 et remplace la proposition précédente ; le parent de F devient E.
Exercice 3 : Choisir le bon arrêt
Une cible vient d'être insérée dans la file. Peut-on déjà annoncer son coût minimal ?
Voir le corrigéMasquer le corrigé
Non. Une autre liaison peut améliorer sa distance avant son retrait au minimum. L'arrêt sûr intervient à sa finalisation. L'exemple de B, d'abord à 4 puis à 3, montre concrètement cette différence.
Exercice 4 : Expliquer le poids négatif
Retrouvez la vraie distance de A dans le contre-exemple et indiquez l'étape qui rend la version classique incorrecte.
Voir le corrigéMasquer le corrigé
S–B–A coûte 5 − 4 = 1. La version classique finalise pourtant A à 2 avant d'examiner B. Elle refuse ensuite de modifier ce sommet. C'est la finalisation prématurée, justifiée seulement avec des poids non négatifs, qui provoque l'erreur.